Του Γιάννη Ζωράκη
Διεθνή διάκριση στο συνέδριο International Conference on Intelligent Robots and Systems απέσπασε το υποβρύχιο ρομπότ που δημιούργησε μια ομάδα επιστημόνων του Εργαστηρίου Συστημάτων Ελέγχου και Ρομποτικής του ΤΕΙ Κρήτης.
Η εργασία της ομάδας του ΤΕΙ βραβεύτηκε ως μία από τις τέσσερις υποψήφιες για το βραβείο Best Conference Paper Award του Συνεδρίου, μεταξύ συνολικά 970 εργασιών που παρουσιάστηκαν στο Συνέδριο.
Στην ομάδα δημιουργίας του ρομπότ και της υποψηφιότητας που βραβεύτηκε τελικά συμμετείχαν ο Επίκουρος Καθηγητής Τμήματος Ηλεκτρολόγων Μηχανικών Μιχάλης Σφακιωτάκης, ο Επίκουρος Καθηγητής Τμήματος Μηχανολόγων Μηχανικών Ιωάννης Φασουλάς και η μεταπτυχιακή φοιτήτρια του Προγράμματος Μεταπτυχιακών Σπουδών «Προηγμένα Συστήματα Παραγωγής Αυτοματισμού και Ρομποτικής» Ρόζα Γκλίβα.
Στην εργασία παρουσιάζονται ερευνητικά αποτελέσματα του υποέργου 27 «Ανάπτυξη βιομιμητικού υποβρύχιου ρομπότ με σύστημα πρόωσης πτερυγίων κυματοειδούς κίνησης», στο οποίο επιστημονικός υπεύθυνος είναι ο Δρ. Μιχάλης Σφακιωτάκης, και υλοποιείται στο πλαίσιο της Πράξης Αρχιμήδης ΙΙΙ – Ενίσχυση Ερευνητικών Ομάδων στο ΤΕΙ Κρήτης του Επιχειρησιακού Προγράμματος «Εκπαίδευση και Δια Βίου Μάθηση».
Οι δημιουργοί του ρομπότ άντλησαν έμπνευση από τον συγκεκριμένο μηχανισμό μετακίνησης και γι’ αυτό, το αρχικό στάδιο της έρευνας, εστιάστηκαν στη θεωρητική μελέτη, τη σχεδίαση και την υλοποίηση μιας σειράς από πρωτότυπα ρομποτικών πτερυγίων κυματοειδούς κίνησης.
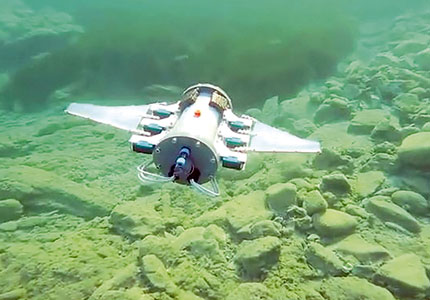
Στη συνέχεια, τα αποτελέσματα αξιοποιήθηκαν για τη σχεδίαση και κατασκευή ενός αυτόνομου υποβρύχιου ρομποτικού οχήματος που είναι εξοπλισμένο με ένα ζευγάρι πλευρικών τοποθετημένων πτερυγίων κυματοειδούς κίνησης.
Το πρωτότυπο διαθέτει επίσης αδρανειακό σύστημα προσδιορισμού προσανατολισμού (μονάδα IMU/AHRS) για την πλοήγησή του στο χώρο, μονάδα ασύρματης επικοινωνίας για την αποστολή δεδομένων τηλεμετρίας και μία κάμερα για τη λήψη υποβρύχιων πλάνων.
Αποτελεί επομένως μια ολοκληρωμένη πλατφόρμα για τη διερεύνηση των δυνατοτήτων και των προοπτικών πρακτικής εφαρμογής του καινοτόμου αυτού συστήματος σε υποβρύχια οχήματα για την πρόωση και την εκτέλεση ελιγμών ακριβείας.